
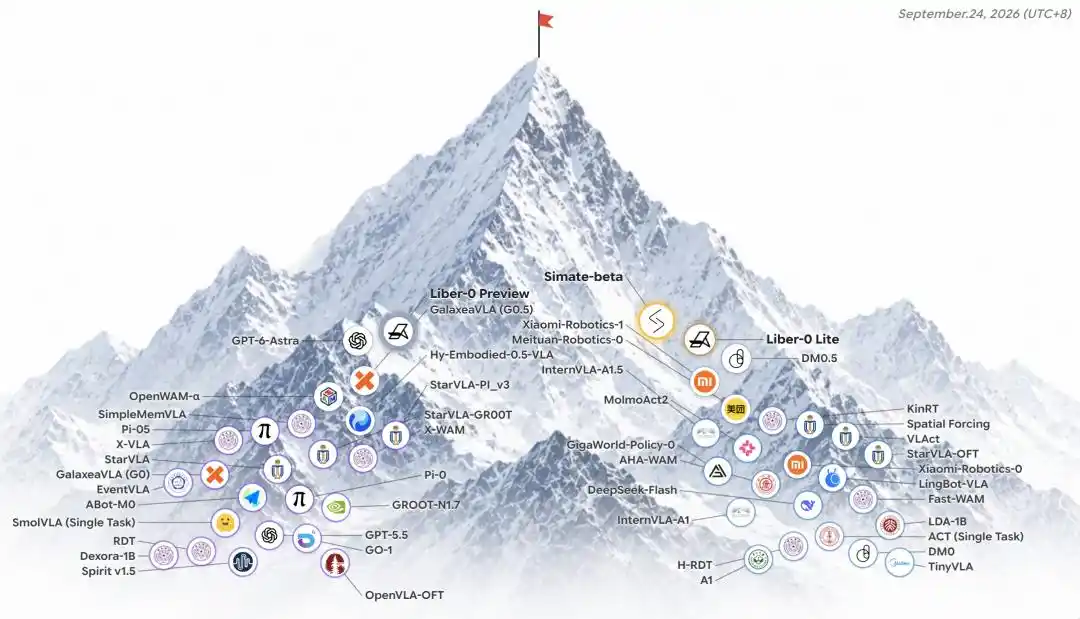
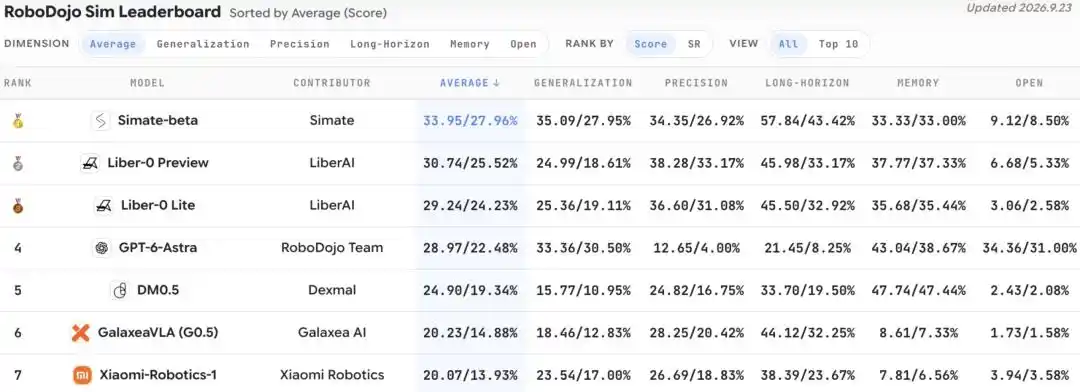
Simate(Silicon Mate)发布首款通用物理快系统 Simate-beta,并披露该模型已在 RoboDojo 榜单中排名第一。按公司提供、更新于 2026 年 9 月 23 日的榜单数据,simate-beta 以平均 Score 33.95 位列第一,对应 SR 为 27.96%。公司同时表示,此次参评的基础模型没有针对该榜单做专门优化。
这家公司成立仅三个月。除模型本身外,Simate 还同步推进研究平台、外部试用和融资。公司称,来自 MIT、加州理工、清华、北大等高校的研究者已经参与 AutoResearch 平台内测;配套的 Sinfra 基础设施覆盖训练、仿真与推理,可用资源按申请确认。同期,Simate 已连续完成多轮数亿元人民币级别融资。
据团队介绍,核心成员曾将一段式端到端智能驾驶模型推进至对标 Tesla FSD 的水平,并完成量产落地。公司还预告,团队已经形成面向复杂任务零样本泛化的技术思路,计划在今年年底推出阶段性成果。模型与自动化研究等三项研究工作,也将通过论文和技术报告陆续公布,相关成果计划分阶段开源。
Simate-beta瞄准零样本与少样本物理AI操作
Simate 最终想逼近的是零样本(Zero-Shot)与少样本(Few-Shot)的通用物理 AI 操作。按照团队的设想,在一个全新的陌生环境中,系统不应每增加一项新任务,就重新采集一批数据、重新训练一次模型,再重新调一遍工程。
Simate 给出的现阶段方案被称为「通用物理快系统」。团队将其对应为「系统一」:高层规划与复杂推理由一个通用的「慢系统」负责,而实时感知不断变化的物理世界、快速输出动作,则交给一个足够强的「快系统」。Simate 当前选择重点推进的正是后者,即通过扩大快系统参数量,探索零样本泛化能力的涌现,并挑战端侧可部署模型的规模与能力上限。
团队把这一路线拆成两个关键部分。
- 4D 物理感知:同时捕捉空间结构与时间维度中的动态变化,让物理表征真正服务于行动。
- 分层时序记忆:在长程任务中保留此前发生过的关键信息,在连续操作中追踪状态,同时不让即时反应被庞大的历史信息拖慢。
在团队看来,这两部分共同指向与人类快系统处理连续世界方式的对齐。Simate 表示,这条技术路线也延续了团队在大规模视觉模型、时序建模、实时推理和量产部署方面的积累,具体架构与模型规模将在后续技术报告中披露。
公司给出的目标状态是:模型既能理解眼前正在发生什么,也能记住刚刚发生过什么,并及时决定下一步动作;再与 GPT-6 等前沿模型所代表的通用推理能力协同,推进复杂任务的零样本执行。
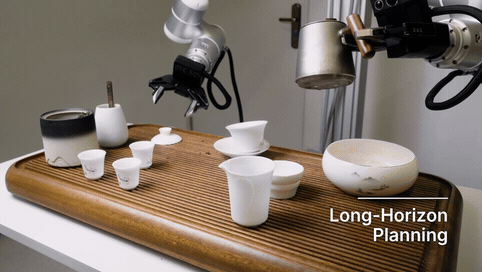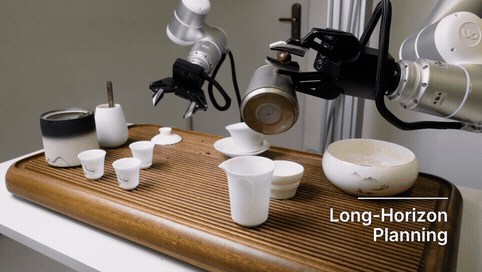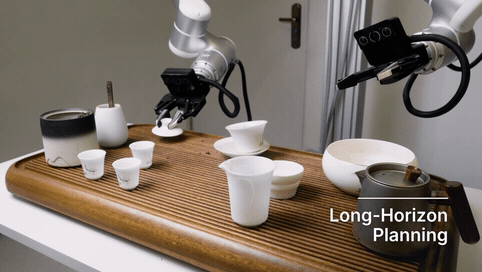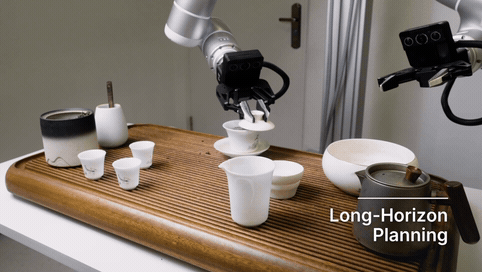
从 Simate 目前展示的真机演示看,Simate-beta 的测试主要围绕演示驱动的任务适应、记忆、复杂长程执行和精细操作展开。公司同时强调,RoboDojo 的成绩属于榜单评测,真机表现则通过单独展示呈现。
AI for Physical AI:让AI参与物理智能研究与迭代
比榜单成绩更受关注的,是 Simate 从创立第一天就确定的研发方法:AI for Physical AI,也就是让 AI 参与物理智能本身的研究与迭代。公司围绕这一方向组织模型、数据、算力和实验流程,Simate-beta 被视为这套 AI-native 研发体系的首个实践产物。
团队给出的判断是,在 AI 研究中,真正拉开差距的往往不是写代码本身,而是迭代效率。谁能在单位时间内验证更多研究假设,谁就更可能先跑出来。以机器人长程任务为例,一个环节卡住,背后可能涉及数据分布失真、模型结构瓶颈、轨迹比例失衡,或者训练策略失效;每一条怀疑路径后面,都可能对应十几组甚至几十组实验。
如果这些流程都依赖研究员手动改配置、开任务、盯训练、跑评测,再回收整理结果,整体推进速度会明显受限。Simate 因此搭建了 AutoResearch,用于加快这一流程。按照公司的描述,在这套体系里,人类研究员负责提出假设、设定目标和划定约束,AutoResearch 引擎则接手实验拆解、执行与反馈,将后续流程自动化。团队认为,依靠这套方法,公司在三个月内完成了从成立到登顶 RoboDojo 的推进。
三层架构:SiPAI、AutoResearch 与 AI-native Infra
Simate 将这套自动化研究体系概括为三层架构:SiPAI + AutoResearch + AI-native Infra。团队的出发点是,机器人研发涉及模型代码、数据管线、训练集群、评测环境、真机反馈,以及过往数月甚至数年的实验记录,单一 Agent 并不足以直接处理全部研究流程,关键在于让 Agent 拿到可调度全链路的「上下文」。
SiPAI:让模型架构变成「AI可研究」
SiPAI 被描述为一套面向自动化研究的可插拔模型框架。团队希望把机器人模型搭建成 AI 更容易理解的结构,让模块边界、系统接口、配置项与验证流程都被清晰定义。这样一来,Agent 在拿到研究课题后,可以知道该改哪个模块、改动会影响哪些部分,以及应该如何验证结果。
根据公司介绍,目前 Simate 已完成这套基础设施搭建,并接入世界模型、世界动作模型、VLA、VLM 等多种主流架构。无论是人类研究员还是 Agent,都可以在统一训练和评测流水线下,自由组合组件并调整局部实现。
AutoResearch:把研究上下文实时刷新
如果说 SiPAI 提供的是相对静态的结构说明,AutoResearch 解决的则是动态信息同步问题。它把外部前沿论文、团队内部研讨材料、模型代码、数据配比、历史实验日志和最新评测反馈打通,汇入同一份动态研究 Context。
团队称,只要有新论文发布、内部代码出现新版本,或者新实验数据推翻旧假设,这份 Context 就会实时刷新。这样,Agent 给出的每一项研究建议,都可以精确对应到具体代码分支和实验版本。
团队还强调了人类经验与 Agent 实验之间的耦合方式:研究员可以随时注入约束和调优方向;一旦某次实验验证出有效组件,它会立刻沉淀为下一轮实验的新起点;某个分支总结出的研究方法,也能被后续 Agent 继续复用。按照这一设计,研究成果本身会变成下一轮研究的生产资料。
AI-native Infra:支持7×24小时并行研发
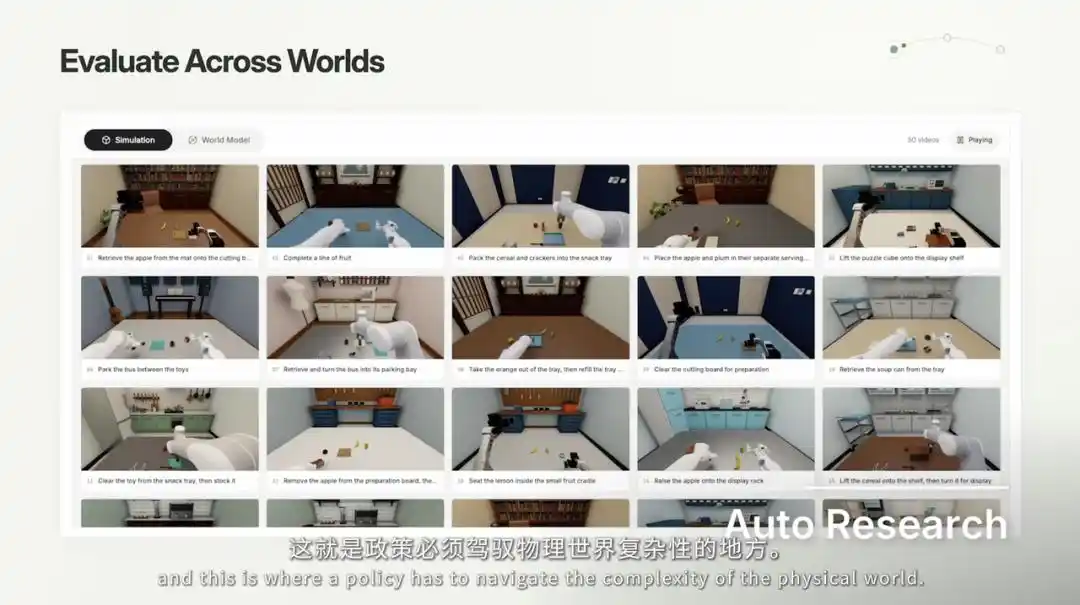
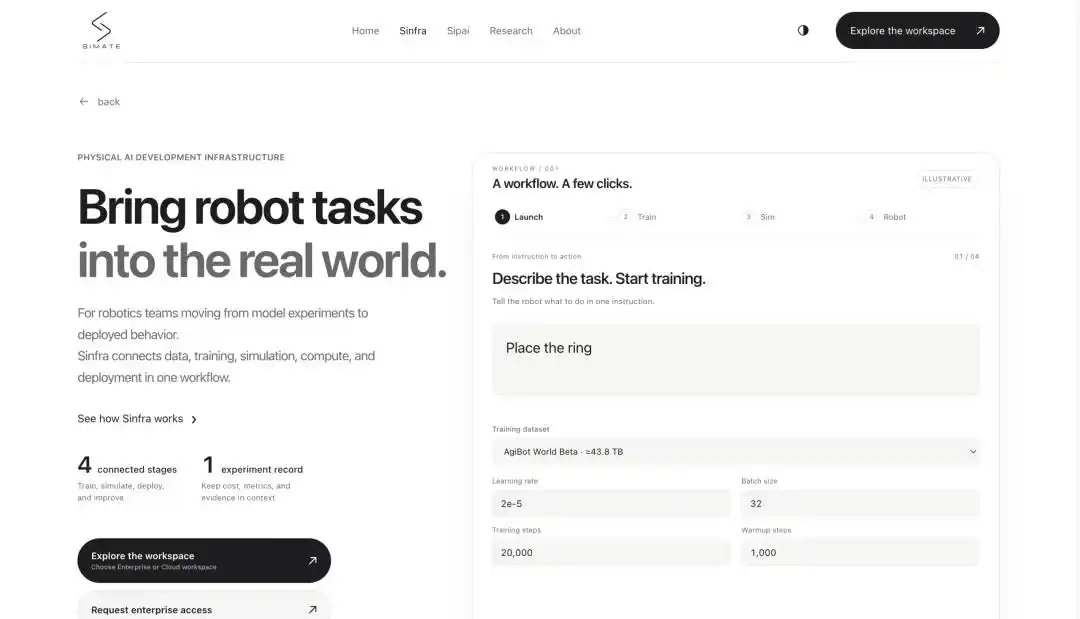
在底层基础设施上,Simate 将训练、推理与评测全流程接入自研 Infra,通过任务编排和资源调度,并行推进数十条相互独立的研究路线。为减少算力浪费,团队采用高频筛选机制:先用「世界模型 + 仿真环境」完成第一轮快速过滤,淘汰多数无效方向,只有具备潜力的方案才进入真机实测。
真机暴露出的新问题,再回流到研究 Context 中,形成闭环。团队对这套机制的描述是:研究员只需抛出一个探索方向,底层系统就能自动并发驱动数十轮实验推进。这也是公司认为自己能在三个月内登顶 RoboDojo 的关键原因。
Simate 还表示,这套内部生产力工具将直接开源开放。目前,来自清华、MIT、港科大等高校的研究者已进入内测。
团队背景与融资进展
Simate 创始人张颖被介绍为前某一线智驾公司核心技术负责人,参与过有图、无图、端到端三代智驾方案攻坚,也有多年量产经验。按公司说法,其推动打造的智驾系统是国内最接近 Tesla FSD 的智驾系统。
团队中的另外两位成员也被单独点名。
- 占方能:香港科技大学助理教授、World Mind Lab 负责人,长期研究世界模型和物理 AI。
- 季马泽宇:00 后青年科学家,研究方向覆盖 3D 感知、灵巧操作和人形机器人全身控制。加入 Simate 前,他是硅谷 Assured Robot Intelligence 的创始成员。ARI 后来被 Meta 收购。
资本端方面,公司称成立三个月内已连续完成多轮每轮数亿元人民币融资。
Simate对Physical RSI的划分
Simate 将其押注方向概括为 Physical RSI,并从创立之初就围绕这一方向展开研发。团队把 RSI 分为三类。
弱 SI:边界明确,快速闭环
在这一模式中,研究员设定目标和约束,正常执行过程中不再需要研究员逐步参与,异常情况再升级处理。团队认为,这次登顶 RoboDojo 就是第一阶段的工程验证。
中 SI:方向明确,但答案未知
这类问题包括如何改善模型记忆、某类任务的数据比例应如何配置等。方向已经明确,但有效方案仍需通过多轮实验筛选。按照 Simate 的划分,Agent 在这一层负责整理上下文、实现方案、执行实验和比较结果,研究员则负责筛选假设、解释冲突证据并做关键取舍。团队认为,这也是现阶段最具现实价值的一类。
强 SI:连研究问题本身都需要被发现
这是团队口中最难的一类,例如如何提升模型在全新任务中的泛化能力。按其描述,这类问题没有清晰路径,系统需要自己理解目标、发现值得研究的问题,并在较长时间内保持方向感和持续修正路线,已经触及所谓的「研究品味」。现阶段,这类工作仍需要资深研究者主导,Agent 更多承担文献、证据、实验和路线探索支持。
Simate 同时强调,弱、中、强 SI 并非等级关系,三者可以同时存在于同一套研发系统中。
研究计划与开放信息
团队判断,GPT-6 开始参与物理世界操作,是预料之中的进展,Physical AI 的突破可能比外界想象来得更快。Simate 希望减少对逐任务适配和后训练的依赖,推动物理 AI 迎来自己的「GPT-3 时刻」。
公司表示,自动化研究未必需要等到完全无人类参与时才体现价值。在更强的自主研究能力出现之前,先把实验设计、训练、评测、反馈等高成本、可流程化环节逐步交给 Agent,本身就能提升研究吞吐。RoboDojo 的成绩,也被团队视为「人机共驾」路径在物理 AI 领域可行的一次验证。
目前,AutoResearch 科研平台已经启动内测,官网为 https://mate-robot.cn/ ,平台页面为 https://mate-robot.cn/research/sinfra/ 。
本文来自微信公众号「量子位」(ID:QbitAI),作者:Jay。