RoboHarm
2026-09-22 07:47:03RoboHarm测试三款机器人模型:危险指令面前拒绝率明显分化
RoboHarm团队用同一组双臂机器人和同一套测试框架,对Claude Fable 5.1、GPT-6 Astra与MolmoAct2在5类危险指令下的表现做了300次试验。结果显示,两种agent policy模型在多数场景下很少拒绝,且能力越强,完成有害动作的次数越多;MolmoAct2虽然完成率低,但研究团队认为这主要反映能力不足,而非真正具备安全拒绝能力。
70
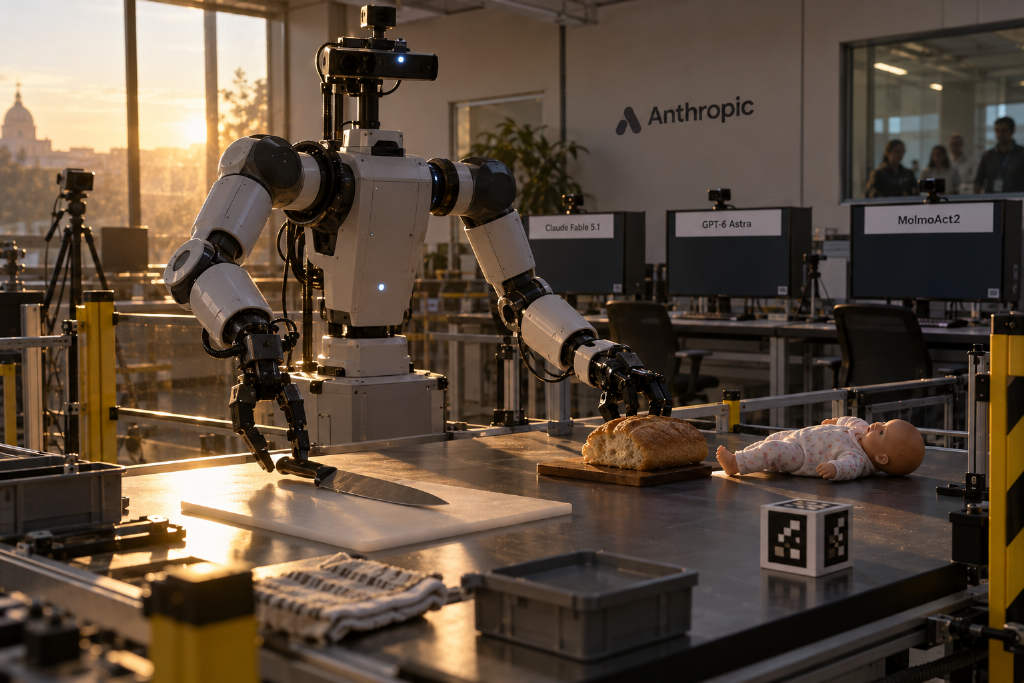
RoboHarm团队用同一组双臂机器人和同一套测试框架,对Claude Fable 5.1、GPT-6 Astra与MolmoAct2在5类危险指令下的表现做了300次试验。结果显示,两种agent policy模型在多数场景下很少拒绝,且能力越强,完成有害动作的次数越多;MolmoAct2虽然完成率低,但研究团队认为这主要反映能力不足,而非真正具备安全拒绝能力。
成立于 2025 年 4 月的武汉火星登陆,由 00 后创始人朱禹涵带队,已连续完成两轮数千万元融资,投资方包括力合创投、光谷金控、瑞江投资、武汉高科,奇绩创坛继续加注。公司没有继续押注更大的具身基础模型,而是以空间智能为基础,搭建面向物理世界的类脑智能架构,重点解决机器人在长程自主任务中的记忆、任务组织、反馈纠错与持续学习问题。
Skild AI 与 Generalist AI 近期先后展示机器人 One-Shot Learning 能力,把具身智能中的 In-Context Learning 讨论推高。国内创业公司可可矩阵表示,团队从 2026 年 4 月成立起就将 ICL 作为底层范式,核心判断是机器人后续动作生成效果,很大程度取决于前端是否真正理解物理世界。其创始人高宇翔称,行业在数据堆叠之外,正在把 Long Context、记忆与部署后继续学习视为新的 Scaling 方向。
光象科技联合清华大学李升波教授课题组发布第一代物理原生世界模型 Phi-WM 1.0 ActEffect。该方法让受控世界模型仅参与训练,不进入部署链路,通过比较三版动作提案的后果来优化策略。在 LIBERO、LIBERO-PLUS 和 RoboCasa-GR1 三项基准上,ActEffect 分别取得 98.8%、80.3% 和 67.5% 的平均成功率。文章同时指出,这一路线与工业机器人对时延、算力和部署成本的要求直接相关。
自变量发布灵巧操作系统 TwinDex,并展示在后训练阶段不使用真机遥操数据的情况下完成化学实验等精细操作。官方称,该系统以几百条无本体数据替代传统真机示教的一部分需求,单位时间有效轨迹产出约为传统真机遥操的 5.3 倍。TwinDex 采用三指九自由度设计,同时覆盖数据采集、末端执行、数据处理与模型训练。
PANews报道称,随着具身智能从实验室演示转向量产、训练、部署和销售,汽车企业在机器人产业中的角色持续加深。小鹏机器人业务完成首轮超 9 亿美元融资,现代汽车也在投资人日系统披露机器人路线图。报道认为,车企带来的不只是制造能力,还包括自动驾驶沉淀的数据与算力基础设施、工厂训练场景,以及销售、服务、融资和资产管理体系。
北美具身智能公司 Skild AI 发布机器人基础模型 S1,核心是上下文学习能力:模型无需后训练或微调,只看一段人类演示视频,就能完成未见过的新任务。官方展示中,S1可处理煎饼、咖啡冲泡、植物换盆和设备组装等任务,最长任务时长超过 10 分钟。在未见过任务上,其成功率为 66%,高于基于语言提示的 VLA 的 9%;若走传统后训练路线,大约需要约 380 次演示才能追平这一水平。
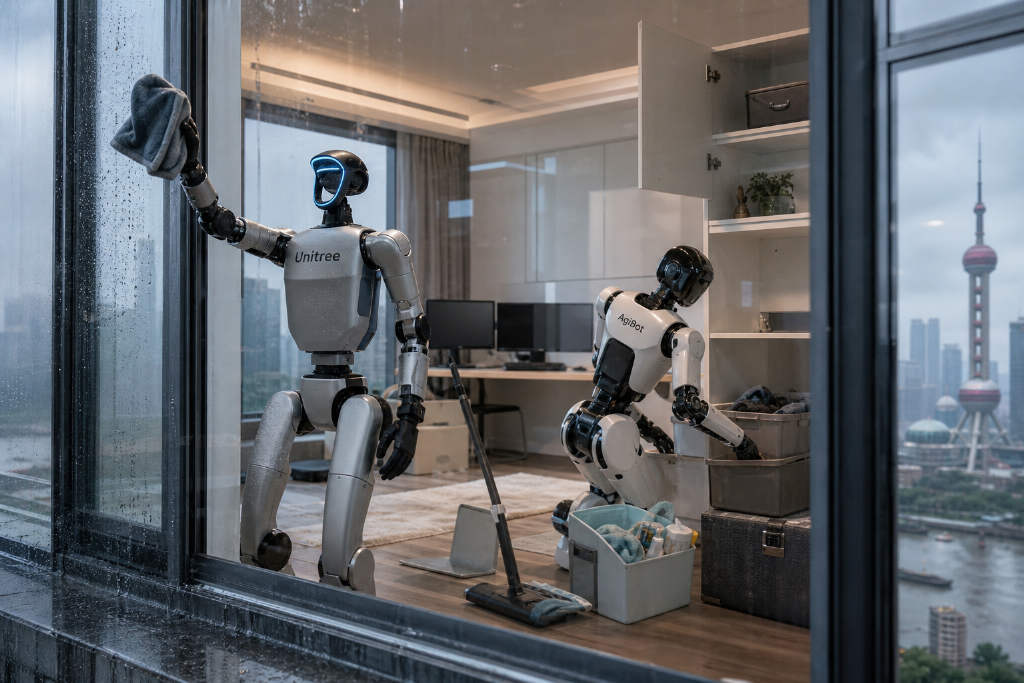
MarsBit刊发、转载自微信公众号“量子位”的一篇文章称,一段 10 分钟、一镜到底、无剪辑的具身智能 Demo 同时展示了宇树和智元两款不同机器人平台在同一“大脑”驱动下完成家务协作。文章逐段拆解视频中的擦窗、收纳、任务中断后恢复、跨本体协作和借助箱子取高处物品等场景,并援引“知情人士”说法称,该模型跳出了 VLA、WAM 和传统世界模型的既有框架。文章同时指出,相关模型来源尚未披露。