
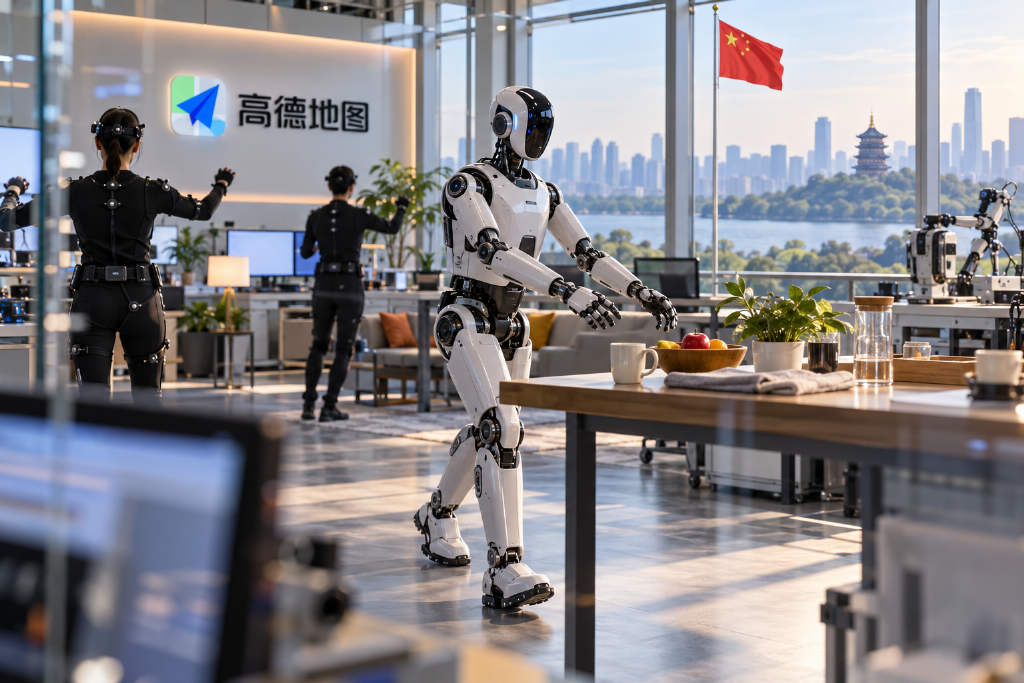
阿里巴巴集团旗下高德正式发布首个基于开放世界行为的全身基座模型 λ0。该模型仅依靠人类行动数据,即可让机器人学习移动、姿态与双手操作的全身协调。
评测结果公布
根据披露,λ0 在 SIMPLE 仿真基准及多项真机评测中,数据采集效率约为主流方法的 3.4 倍,真机任务成功率较最强对比基线提升 22.5%。
技术路径与采集方式
λ0 提出了「无本体全身数据采集+软硬件协同人机对齐」的技术路径,用于应对开放场景下采集效率、全身协调和跨本体迁移等问题。
高德表示,采集者仅需佩戴消费级设备,就可以在日常环境中边走边采。代表性任务的单条示范采集时间,也由约 100 秒缩短至 29 秒。
数据集与开源进展
高德还构建了包含 500 小时开放世界无本体全身数据的 HumanVerse-500 数据集。与此同时,λ0 已在 GitHub 开源相关硬件配置代码,并在 HuggingFace 上线了 HumanVerse 数据样例。
这则消息由 Techub 发布,消息援引量子位。
本文最初由 Bit.Fan 发布。 欲了解更多加密货币新闻与市场洞察,请访问 www.bit.fan.



