
清华大学团队最近把研究重点放在一个更具体的问题上:真实果蝇大脑的连接结构,在什么条件下能给具身智能带来优势。
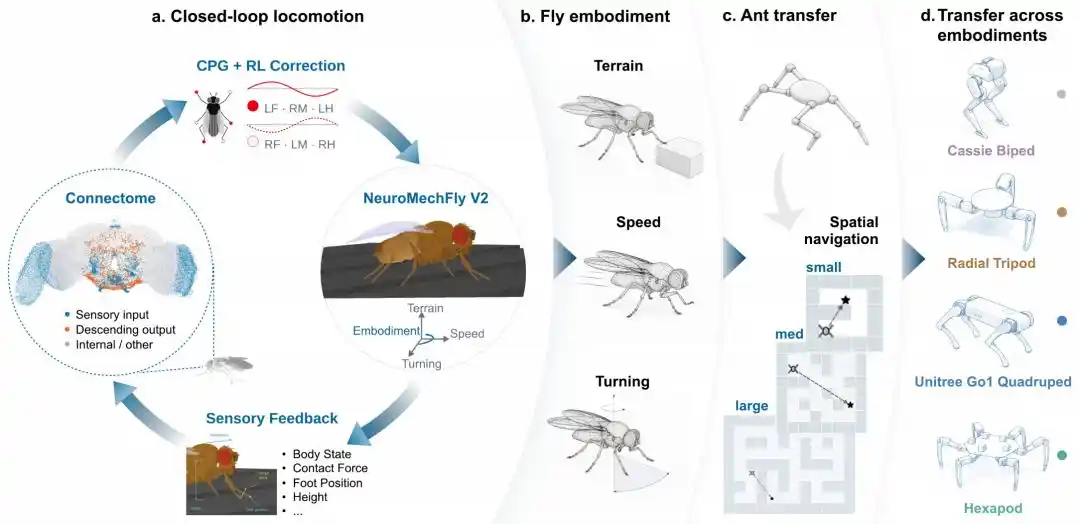
这项研究使用成年果蝇的连接组数据,将其构建为固定的神经网络核心,并在仿真环境中让数字果蝇完成多维度控制任务。结果显示,连接组的优势并不主要体现在简单、稳定的控制场景里,而是在控制需求发生变化时变得更明显。
从果蝇“接线图”到可运行的控制网络
这张“接线图”的学术名称是连接组,用来记录哪些神经元彼此相连、信号沿什么方向传递,以及连接中包含多少突触。研究者通过显微成像与重建描绘这些连接,再把它们转化为可以在计算机中运行的神经网络,让网络接收感觉信息并参与身体控制。
不过,仅仅让数字果蝇完成任务,还不足以说明生物连接结构本身具备独特优势。清华团队把问题聚焦到“适应变化”上,系统考察连接组控制器的表现,并追踪背后的神经通路机制,试图解释具身智能适应变化时的类脑设计原理。
团队采用成年果蝇 FlyWire 连接组,构建了一个包含 138,584 个神经元节点和 3,732,460 条有向连接的循环网络核心。模型权重依据连接关系、突触计数和预测的神经递质类型构建,归一化后在训练过程中保持不变。可学习的感觉接口把身体状态等信息送入网络,运动接口再把网络活动转成控制信号,动作引起的身体与环境变化又成为下一步的感觉输入,形成闭环。
同一副身体下,三类空间维度测试都出现差异
研究者首先保持数字果蝇的身体不变,让连接组控制器与中央模式发生器产生的基础步态结合,调节 42 个腿部关节及足部附着,并根据身体与地面的交互反馈持续调整动作。测试围绕身体在三维空间中的运动展开,分别对应垂直维度的地形起伏、横向维度的左右转向,以及纵向维度的速度变化。
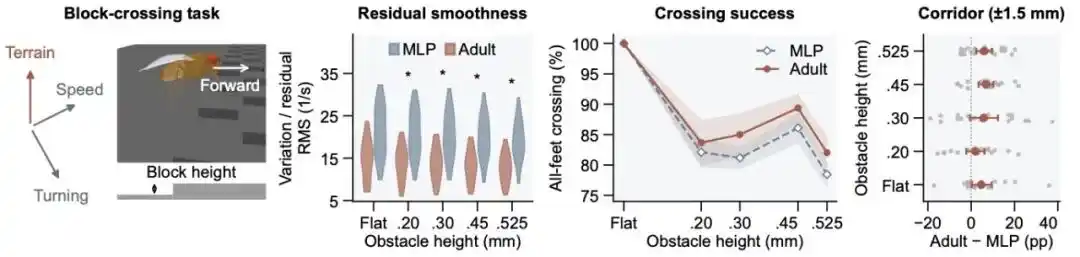
垂直维度:跨越障碍
研究者设置了多个高度的障碍,比较所有足部成功跨越的比例。平地上,连接组控制器与同参数量的多层感知机(MLP)表现接近;遇到障碍后,连接组控制器的跨越成功率更高。
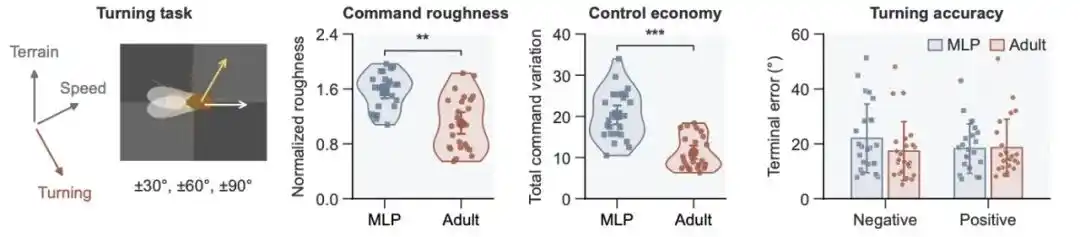
横向维度:调整方向
在身体和地形保持不变的情况下,研究者分别测试左右 30°、60° 和 90° 的目标方向。连接组控制器给出的转向指令更平滑,归一化指令粗糙度降低 29.9%,指令总变差降低 44.6%。
纵向维度:跟踪速度
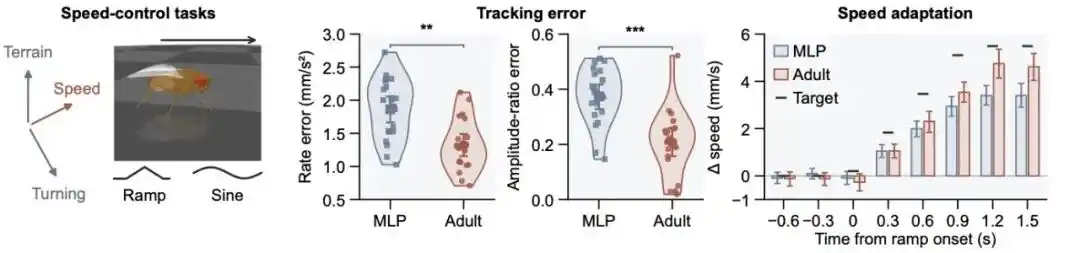
研究者保持身体、行进方向和地形不变,让果蝇跟随分段加减速和正弦式周期变速指令。连接组控制器在加减速斜率和周期变速幅度两类指标上,都表现出更小的跟踪误差。
这三组实验共同指向同一个结论:在同一副身体中,连接组的优势会随着控制需求变化而显现,体现在地形应对、方向调整和速度调节上。
换身体后,连接组核心仍保留优势
研究者随后把同一套果蝇连接组接入不同形态的具身智能体。身体形态、动作空间和动力学发生变化后,连接组核心保持固定,只为新身体重新学习感觉和运动接口。
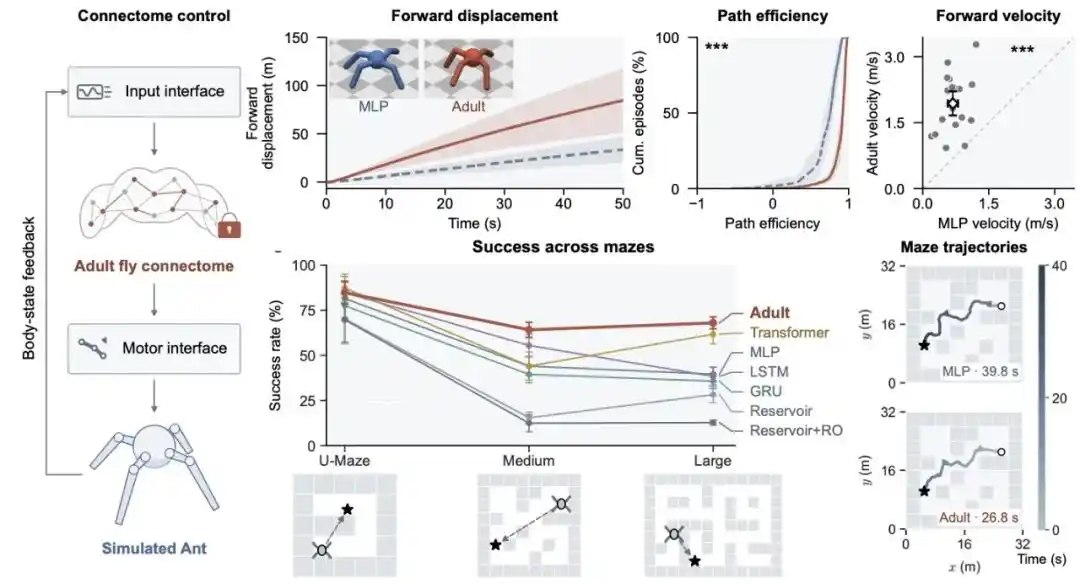
在平地行走任务中,连接组控制器的平均前进速度达到 1.94 米/秒,明显高于 MLP 的 0.68 米/秒,路径也更直接。
当身体变化与复杂环境叠加时,这种差异继续扩大。研究者在迷宫中比较了果蝇连接组、MLP、Transformer、LSTM、GRU 以及两类储备池控制器。在 Medium 和 Large 两种迷宫中,成体连接组控制器都取得了七类方法中最高的平均成功率。
以 Medium 迷宫为例,成功率从 MLP 的 44.1% 提高到 64.2%,增加 20.1 个百分点。对于需要 6–7 次转弯的复杂路线,成功率从 20.4% 提高到 50.6%,优势扩大到约 30 个百分点。与此同时,该迷宫评估中的物理失败比例从 15.1% 降至 9.2%。
双足、三足、四足和六足身体都做了测试
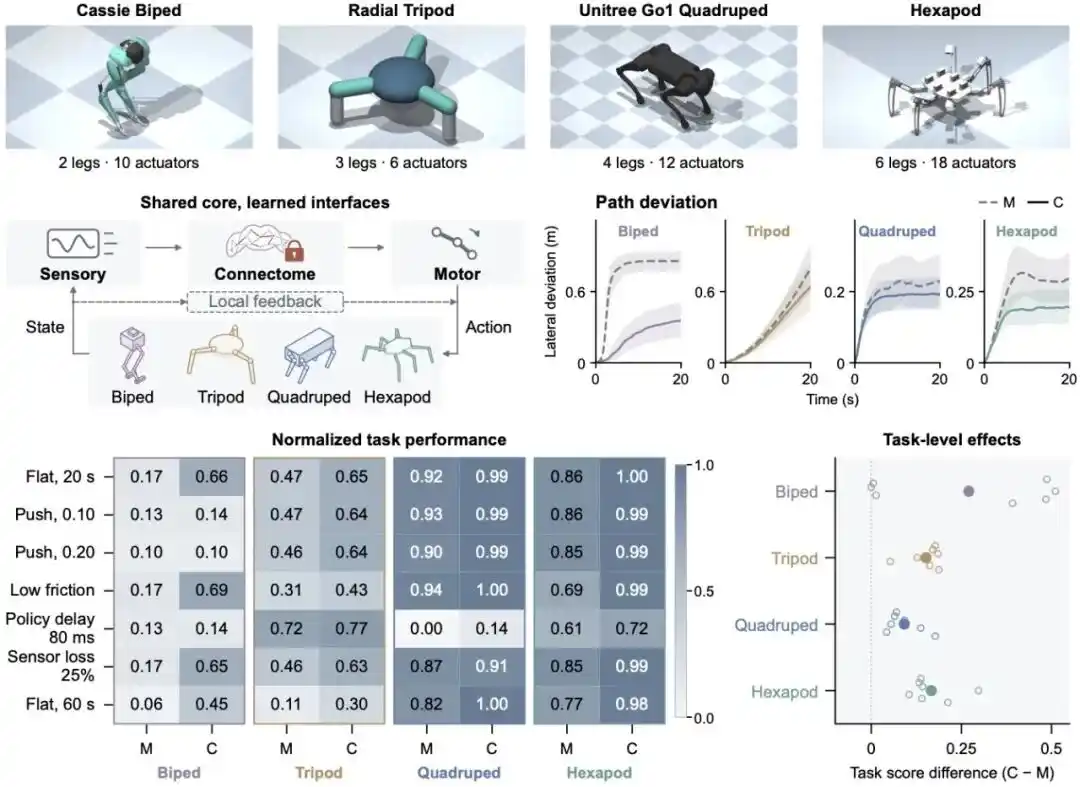
为了继续检验同一套果蝇连接组能适配多大范围的身体变化,研究者又测试了四种仿真身体:双足、三足、四足和六足机器人。
测试条件从正常环境扩展到侧向推力、低摩擦、80 毫秒动作延迟、部分观测丢失,以及 60 秒长时运行,用来考察不同身体在扰动和持续控制中的表现。
结果显示,四种身体都获得了明显的性能收益。双足机器人的身体变化最大,适应变化的优势也最明显;六足机器人的形态最接近果蝇,绝对性能最好。
研究者追踪到共同的感觉运动机制
在控制表现之外,团队还继续追踪网络内部,试图回答连接组为什么能帮助智能体适应变化。
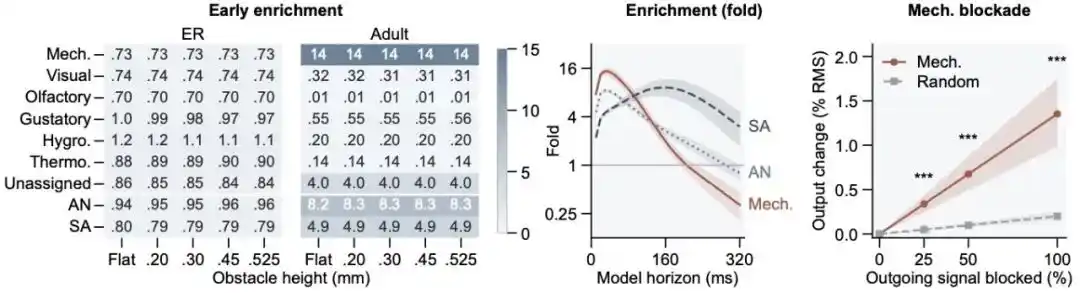
研究者没有预先指定哪些神经元应在任务中发挥主导作用,但在学习和闭环交互过程中,机械感觉和上行神经元自然成为影响控制输出的重要群体,并通过下行通路参与动作调节。也就是说,生物连接结构中与具身控制相关的功能,在人工任务中被自发利用了。
这种组织方式贯穿跨障碍、转向和变速三类任务。跨障碍时,机械感觉通路对控制输出的影响显著强于随机网络;转向时,机械感觉与上行相关群体在不同时间尺度上发挥作用;变速时,上行和机械感觉通路共同参与对加减速指令的响应。
通路干预进一步验证了这些功能贡献。比如,切断上行神经元到下行神经元的连接后,平均航向误差增加 3.52°,约为匹配对照干预的三倍。阻断机械感觉信号,或限制上行群体接收变化的速度目标,也分别影响跨障碍控制输出和变速响应。
与此同时,三类任务中的连接组控制器都呈现出更低的局部策略敏感性,也就是小幅扰动引起的控制输出变化更小。研究认为,任务相关通路的自发招募与更稳定的控制响应,一起构成了连接组适应性优势的机制解释。
研究背景与论文信息
将生物“接线图”用于人工智能,离不开连接组学与身体仿真技术的发展。文中提到,NeuroMechFly v2 为感觉与运动的闭环研究提供了仿真平台;Google DeepMind 等团队开发的 Flybody,让精细的果蝇身体模型在学习控制器驱动下行走和飞行;BPU 则将幼虫连接组用于图像分类和棋步预测。
围绕果蝇学习记忆机制,清华团队也在持续探索如何提升人工智能的持续学习与自适应能力。从 2023 年发表于《Nature Machine Intelligence》的封面文章,到 2026 年发表于《Patterns》的封面文章,再到最新提出的类脑分层模块化框架,研究路线逐步从生物学习原理延伸到人工智能应对动态经验的方法。
这项最新研究把这条路线进一步拓展到实测神经连接结构与具身控制。研究结果显示,果蝇连接组的优势会在地形、运动需求和身体发生变化时显现,并伴随任务相关感觉运动通路的自发招募。研究团队认为,这表明进化形成的神经连接结构可以作为可复用的先验,帮助不同身体实现有效控制。
论文题目为《A Drosophila connectome prior enables adaptable embodied control》。研究团队来自清华大学心理与认知科学系、生物医学工程学院、生命科学学院及 IDG/麦戈文脑科学研究院。作者包括于思雨(第一作者)、周康垒、燕鸿伟、王馨怡、宋森、洪波、王立元(通讯作者)。
- 项目主页:https://thu-neuroml.github.io/FlyControl
- 代码链接:https://github.com/THU-NeuroML/FlyControl
- 论文链接:https://www.researchsquare.com/article/rs-11557476/v1
参考资料
- [1] NeuroMechFly v2: Simulating Embodied Sensorimotor Control in Adult Drosophila. Nature Methods, 2024.
- [2] Whole-Body Physics Simulation of Fruit Fly Locomotion. Nature, 2025.
- [3] Incorporating Neuro-Inspired Adaptability for Continual Learning in Artificial Intelligence. Nature Machine Intelligence(封面文章), 2023.
- [4] Spacing Effect Improves Generalization in Biological and Artificial Systems. Patterns(封面文章), 2026.
- [5] Brain-Inspired Hierarchical Modularity for General Continual Learning. arXiv:2609.25146, 2026.
本文来自微信公众号“量子位”,作者署名为“果蝇连接组”。



